NVIDIA, Robotlara İnce İşçiliği Simülasyonda Öğreten Teknolojilerini Duyurdu
NVIDIA, robotların hassas el becerilerini sanal ortamda prova etmesini sağlayan yeni simülasyon ve ajan teknolojilerini CoRL etkinliğinde duyurdu.
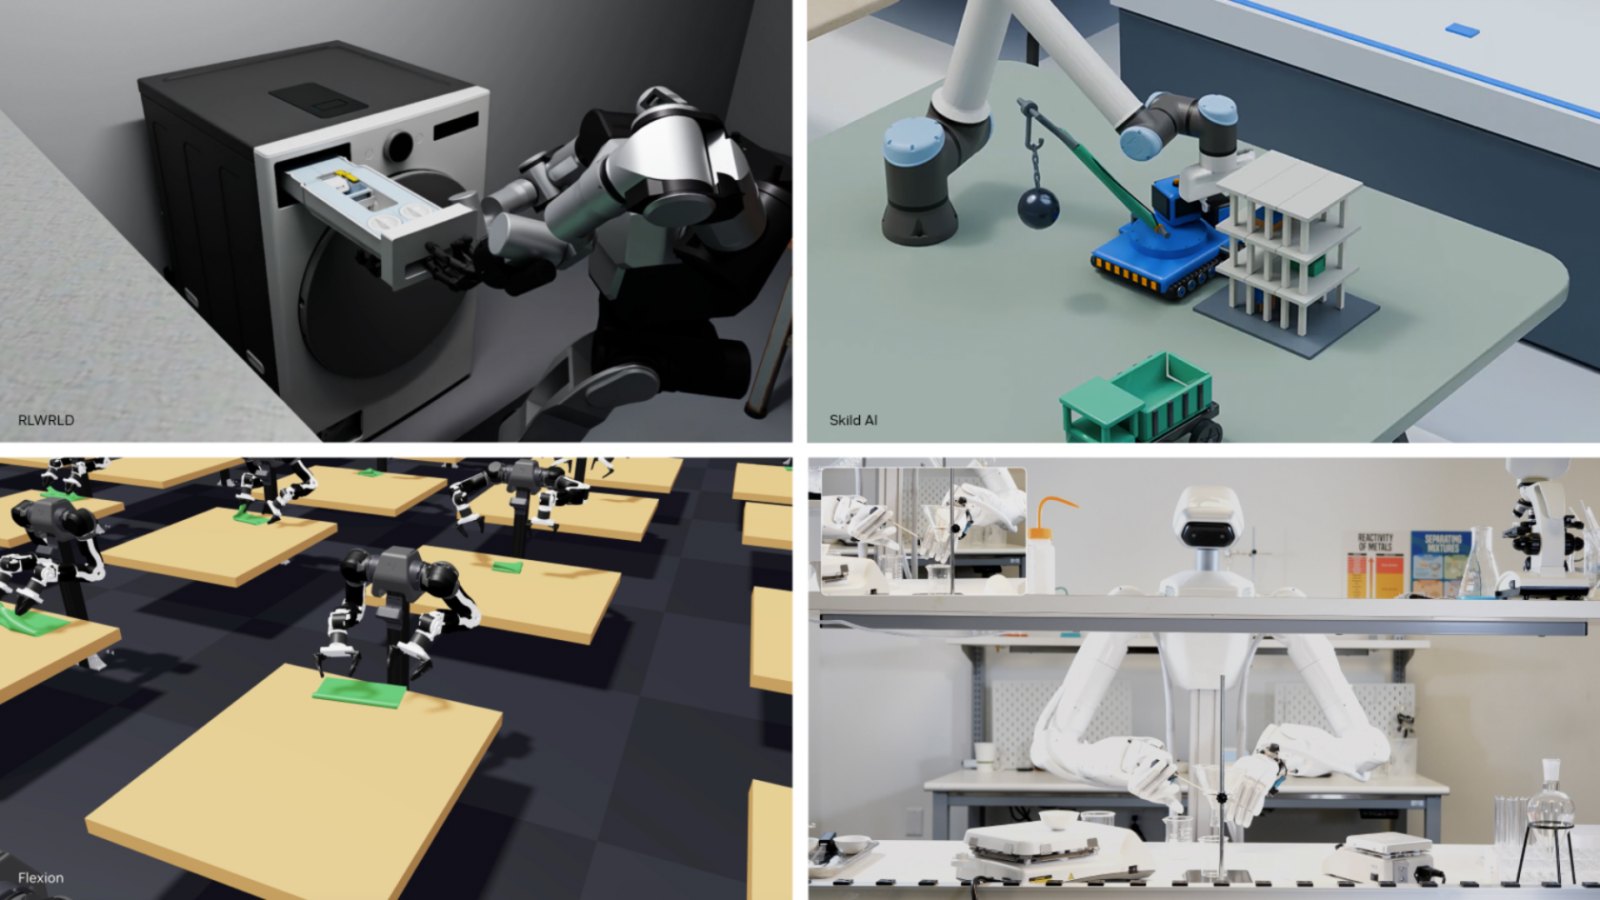
NVIDIA, Teksas'ın Austin kentinde düzenlenen Robot Öğrenimi Konferansı'nda (CoRL) robotların hassas el becerilerini simülasyon ortamında geliştirmesini sağlayan yeni açık robotik teknolojilerini tanıttı. Şirketin duyurduğu yenilikler arasında GR00T 2 adlı açık dünya eylem modeli, güncellenen simülasyon araçları ve ajan tabanlı robotik iş akışları bulunuyor. Geliştirilen bu sistemler, robotların kablo takma ve küçük parçaları monte etme gibi ince işçilik gerektiren görevleri fiziksel dünyada uygulanmadan önce sanal ortamda güvenle prova etmesini sağlıyor.
Robotlar Sanal Ortamda Neler Öğreniyor?
Geleneksel olarak yürüme ve yuvarlanma gibi hareket dinamiklerini simülasyonda deneyimleyen robotlar, artık çok daha yüksek hassasiyet isteyen manipülasyon becerilerine odaklanıyor. CoRL etkinliğinde sergilenen yeni nesil teknolojiler sayesinde robotlar; dişlileri hizalama, kumaş veya esnek kabloları tutma ve milimetrik parçaları bir araya getirme gibi zorlu görevleri öğreniyor. Araştırmacılar, bu süreçte insan videolarını simüle edilmiş robot gösterimlerine dönüştüren Video to Data iş akışından ve el hareketlerini üç boyutlu yakalayan EgoHand modelinden yararlanıyor.
Sanal provaların endüstriyel üretime aktarılmasında öne çıkan başlıca kazanımlar şunlardır:
- Azalan deneme yanılma maliyeti: Parça montajı gibi riskli işlemler gerçek donanıma zarar vermeden binlerce paralel simülasyonda test edilir.
- Esnek nesne modelleme: Newton fizik motoru entegrasyonu sayesinde kablo ve kumaş gibi deforme olabilen nesneler gerçekçi fizik kurallarıyla taklit edilir.
- Yüksek görev başarısı: NIST Montaj Görev Panosu testlerinde AlphaNIST modeli, yaklaşık 39 kat daha az GPU süresi harcayarak yüzde 98'in üzerinde başarı yakalamıştır.
GR00T 2 ile Ajan Tabanlı Robotik Dönemi
NVIDIA Cosmos altyapısıyla geliştirilen GR00T 2, 100 bin saatlik açık kaynaklı insan birinci şahıs verisiyle eğitildi. Modele özgü bir gösterim yapılmasa dahi 50 farklı görevin 40'ını en az bir kez tamamlayabilen model; görev başına tek bir gösterimle yüzde 71, beş gösterimle yüzde 95 başarı oranına ulaşıyor. Siemens, Foxconn ve Nexuni gibi küresel ortaklar tarafından üretim hatlarında ve servis operasyonlarında değerlendirilen GR00T 2, yapay zeka ajanlarının becerileri sıralı çalıştırmasına ve olası hataları telafi etmesine olanak tanıyor.
Etkinlikte ayrıca UC Berkeley ortaklığıyla geliştirilen Graph-as-Policy (GaP) çerçevesi de öne çıktı. Ajanların robot becerilerini doğrudan doğrulanabilir programlara dönüştürdüğü bu yapı, karmaşık görevlerin mühendisler tarafından denetlenebilmesini kolaylaştırıyor. Yeni açık kıyaslama standartları DexBench ve VABAR ise geliştirilen robotik modellerin değişken fabrika ve lojistik ortamlarında ne kadar uyumlu çalıştığını ölçmeye yardımcı oluyor.
Kaynak: NVIDIA Blog
İlk yorumu siz yazın.